Portfolio
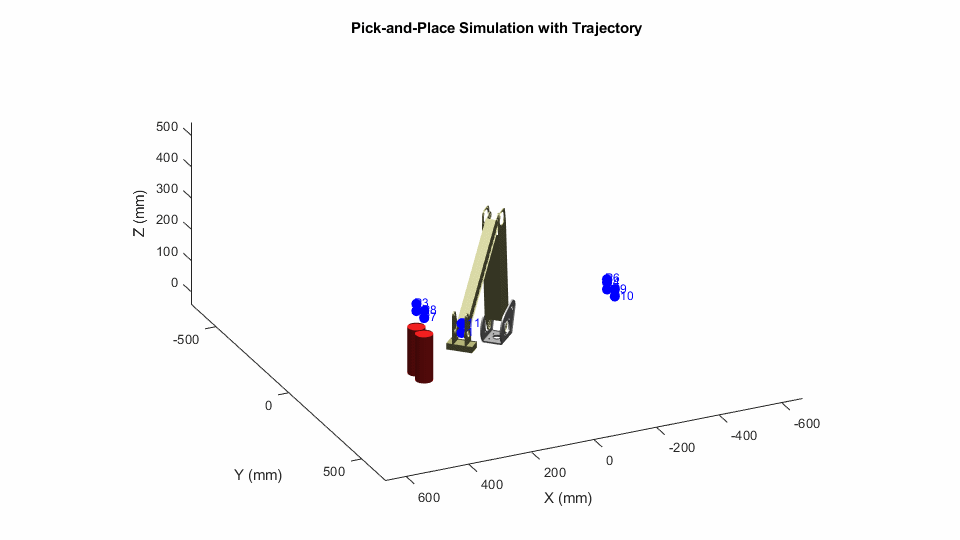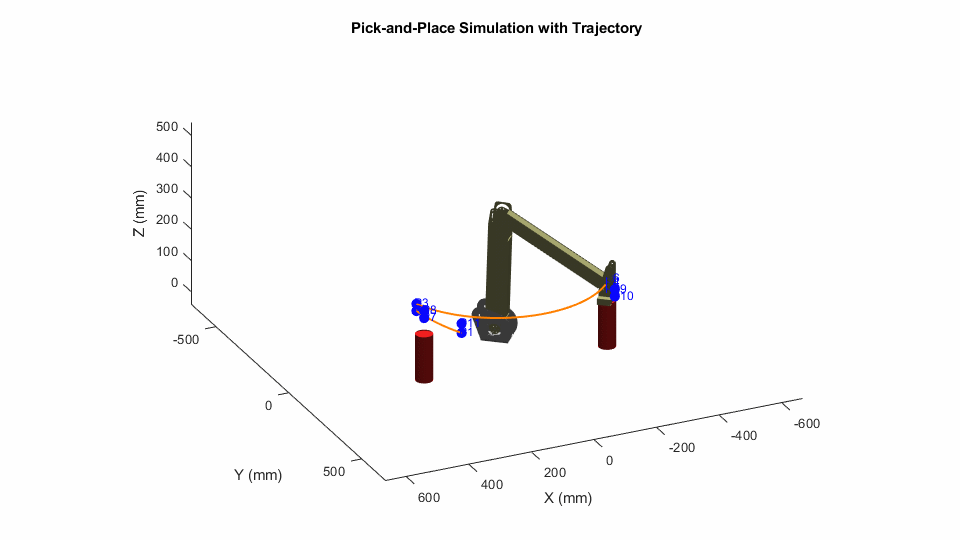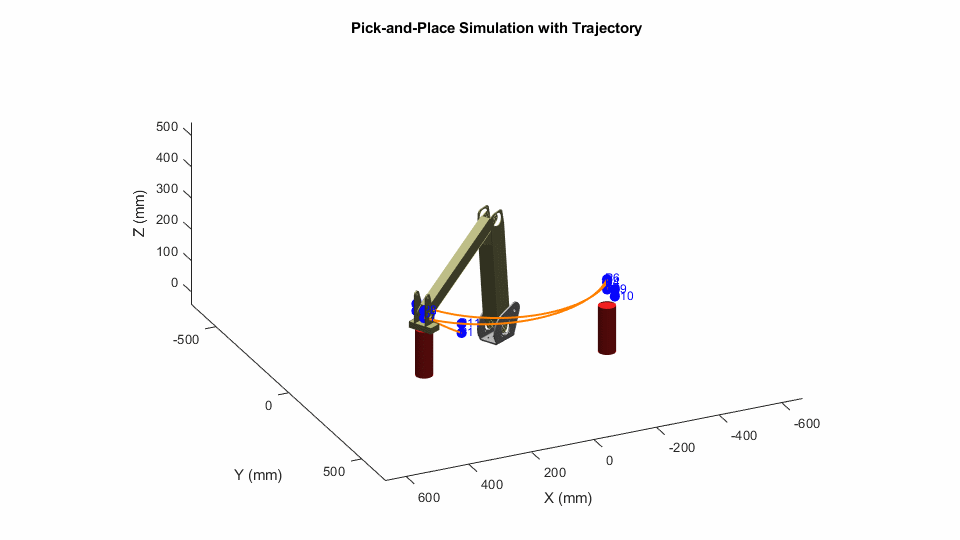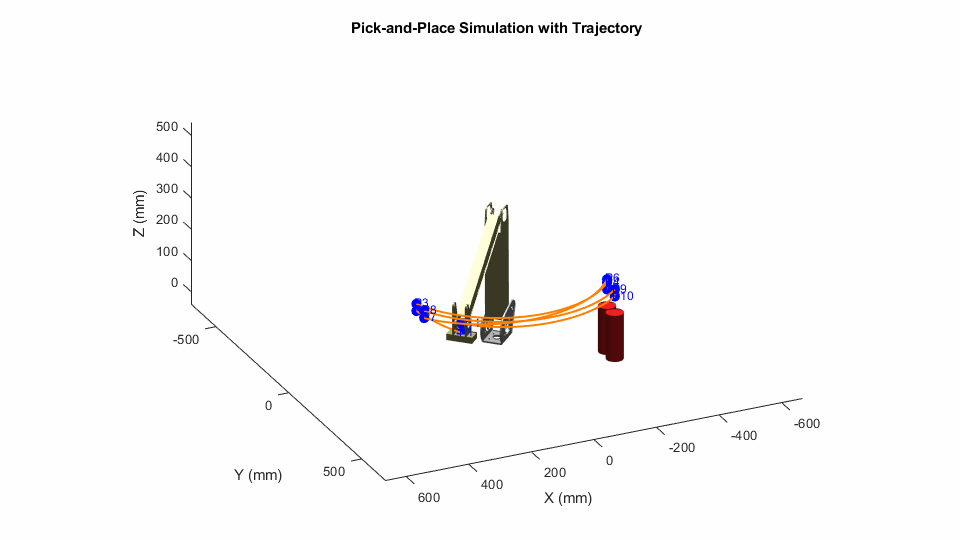
Developed a MATLAB simulation of a 3-DOF can-packing robot, integrating SolidWorks CAD models, forward and inverse kinematics, and workspace analysis to validate joint configurations and end-effector positioning for automated pick-and-place packaging.
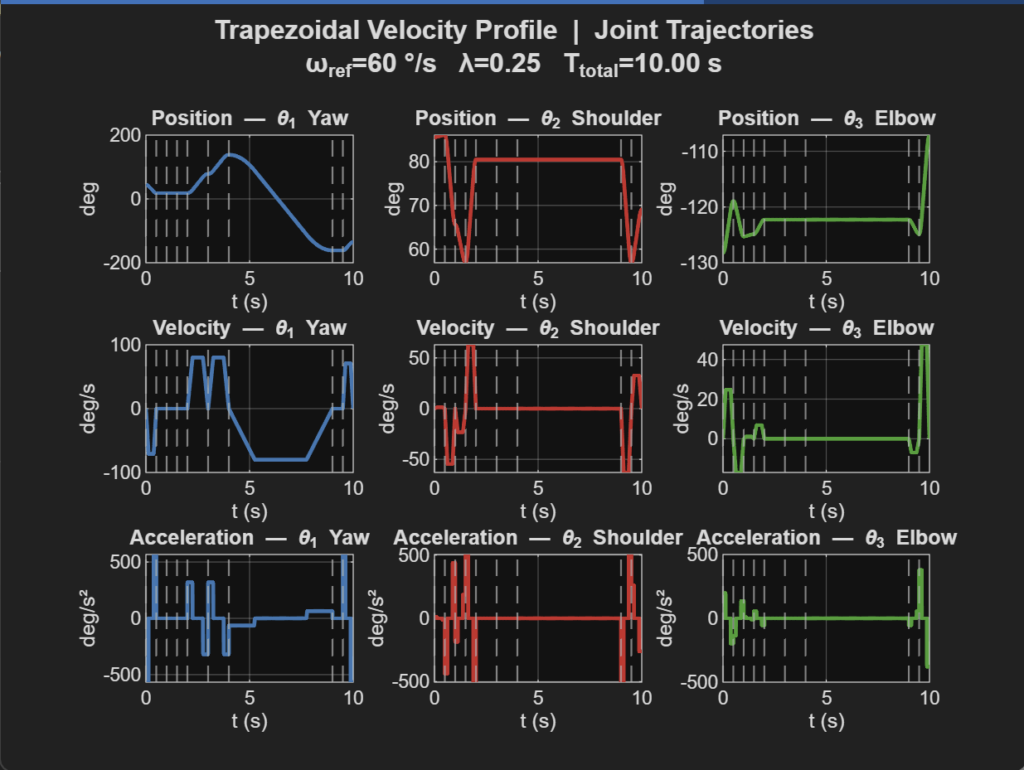
Position / Velocity / Acceleration Graphs for each joint